
 15,150
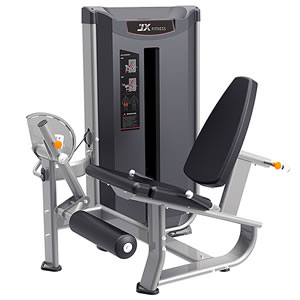
1、主管材为137×40×3.0MM平椭管。 2、靠背多位置调节,适合不同使用者的需要,手把采用软质PVC挤压成形相对橡胶挤压成形更耐磨损。 3、采用高强度铝合金端盖,美观大方,经久耐用,永不退色。 4、坐靠垫采用人体工程原理一次成型设计,贴合人体曲线,舒适感强且经久耐用。 5、运动轨迹为向心及离心轨迹,符合人体生物力学原理。 占地面积:1151×1398×1527MM
2026-10-2 17:06:39 0/136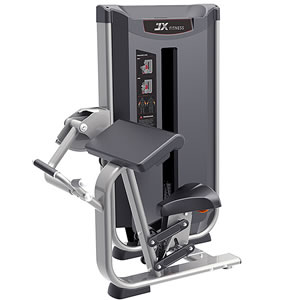 15,150
1、主管材为137×40×3.0MM平椭管。 2、靠背多位置调节,适合不同使用者的需要,手把采用软质PVC挤压成形相对橡胶挤压成形更耐磨损。 3、采用高强度铝合金端盖,美观大方,经久耐用,永不退色。 4、坐靠垫采用人体工程原理一次成型设计,贴合人体曲线,舒适感强且经久耐用。 5、运动轨迹为向心及离心轨迹,符合人体生物力学原理。 占地面积:936×1373×1527
2026-9-23 17:11:52 0/232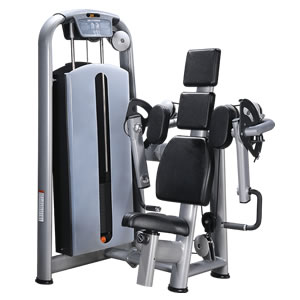 15,000
1、产品外观设计吸取国内外先进的设计理念 2、配重采用强磁插销,使运动中的调节更加方便、安全 3、靠垫调节方便快捷,安全性高 4、采用超强耐用6MM钢丝绳,传动部位使用直径110mm高档优质滑轮 5、主支架:60×120×3MM椭圆型钢管制造,电脑切割整体焊接技术和汽车烤漆工艺处理。 6、导杆:高硬度、高精密度直线导轨。 7、座垫、靠垫、头垫:采用PU发泡技术一次成形,并且
2026-9-19 7:58:08 0/205 15,000
1、主管材为137×40×3.0MM平椭管 2、手把采用软质PVC挤压成形相对橡胶挤压成形更耐磨损。 3、采用高强度铝合金端盖,美观大方,经久耐用,永不退色。 4.力量系列中非常适合新手使用的设备,但是强大的结构和功能设计也能满足高级用户的需求。 专注打造科学的生物力学和自然的运动轨迹,更加有效地帮助用户提高力量。 一如既往的设计理念为专业运动员打造可以信赖的力量训练设备 占地面积
2026-10-9 21:10:58 0/419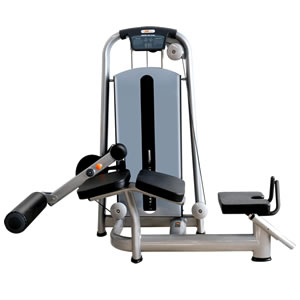 15,000
1、产品外观设计吸取国内外先进的设计理念 2、配重采用强磁插销,使运动中的调节更加方便、安全 3、靠垫调节方便快捷,安全性高 4、采用超强耐用6MM钢丝绳,传动部位使用直径110MM高档优质滑轮 5、主支架:60×120×3椭圆型钢管制造,电脑切割整体焊接技术和汽车烤漆工艺处理。 6、导杆:高硬度、高精密度直线导轨。 7、座垫、靠垫、头垫:采用PU发泡技术一次成形,并且采用
2026-10-9 16:10:32 0/271 14,940
占地面积:1123×1189×1632MM 最大训练荷载:80Kg 最大配重:60Kg 牵引方式:钢丝绳+尼龙带 阻力形式:配重块 主立管规格:40×137×3.0MM(平椭管) 净重:174Kg 技术标准:通过GB17498-2008通用安全要求检测
2026-10-4 11:45:58 0/323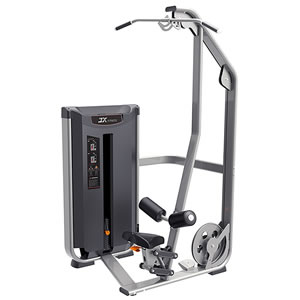 14,940
1、主管材为137×40×3.0MM平椭管 2、靠背多位置调节,适合不同使用者的需要,手把采用软质PVC挤压成形相对橡胶挤压成形更耐磨损。 3、采用高强度铝合金端盖,美观大方,经久耐用,永不退色。 4、坐靠垫采用人体工程原理一次成型设计,贴合人体曲线,舒适感强且经久耐用。 5、运动轨迹为向心及离心轨迹,符合人体生物力学原理。 占地面积:1260×1300×2360MM
2026-10-2 8:27:37 0/200 14,800
配重方式:挂片式配重 主管材:50×100×2.5MM 占地面积:1660×2060×1760MM 净重:118Kg 采用高强度铝合金端盖,美观大方,经久耐用,永不退色。 靠垫采用人体工程原理一次成型设计,贴合人体曲线,舒适感强且经久耐用。
2026-10-9 15:54:48 0/345 14,550
1、主管材为137×40×3.0MM平椭管。 2、靠背多位置调节,适合不同使用者的需要,手把采用软质PVC挤压成形相对橡胶挤压成形更耐磨损。 3、采用高强度铝合金端盖,美观大方,经久耐用,永不退色。 4、坐靠垫采用人体工程原理一次成型设计,贴合人体曲线,舒适感强且经久耐用。 5、运动轨迹为向心及离心轨迹,符合人体生物力学原理。 占地面积:1621×800×1536MM
2026-10-6 20:51:57 3/250 14,550
1、主管材为137×40×3.0MM平椭管。 2、靠背多位置调节,适合不同使用者的需要,手把采用软质PVC挤压成形相对橡胶挤压成形更耐磨损。 3、采用高强度铝合金端盖,美观大方,经久耐用,永不退色。 4、坐靠垫采用人体工程原理一次成型设计,贴合人体曲线,舒适感强且经久耐用。 5、运动轨迹为向心及离心轨迹,符合人体生物力学原理。 占地面积:1282×1051×1527MM
2026-10-7 2:34:08 0/282